1. 背景
电池寿命是 GPS 追踪器设计中最棘手的问题之一——尤其是在车辆追踪、资产监测、车队和物流领域,设备必须在不频繁维护的情况下运行数月或数年。持续的运动感应和始终开启的待机会浪费电力并缩短可用寿命。
随着物联网部署在偏远地区不断增长,GPS 追踪器的功耗问题变得更为关键。传统的基于 MEMS 的运动路径虽然有效,但它们可能占据大部分待机预算。团队正在寻找既能削减空闲耗电、又不失去可靠运动唤醒能力的架构。
关于被动唤醒的物理原理与物联网电池寿命,还可参阅:振动传感器如何延长物联网电池寿命。
2. 挑战
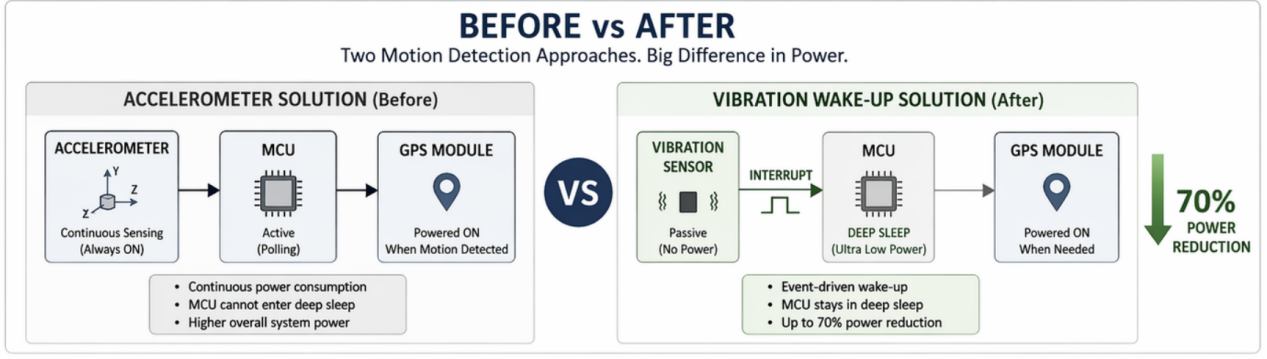
一家领先的 GPS 追踪器厂商面临:待机电池寿命短、持续运动感应导致的高耗电、用于传感器融合和轮询的复杂固件、MEMS 加速度计推高的 BOM、关于寿命的现场投诉,以及来自更长寿命产品的竞争压力。
目标:在不失去客户依赖的运动触发唤醒行为的前提下,大幅延长电池寿命,用于资产追踪。
• 待机期间电池寿命过短,无法接受
• 持续运动感应耗电过大
• 用于管理传感器数据流的复杂固件
• MEMS 加速度计推高 BOM
• 现场投诉与竞争压力
3. 原有设计
原有架构依赖 MEMS 加速度计来检测运动并唤醒系统。
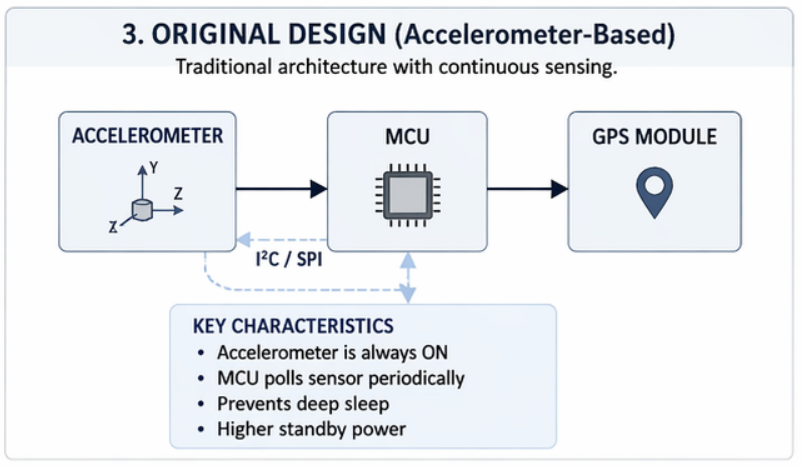
系统行为:加速度计始终供电;MCU 按计划轮询运动数据;只要加速度计路径报告运动,GPS 就开启;整个系统很少进入真正的深度休眠。
问题:即使静止时,加速度计也有微安级的基线电流;MCU 无法保持在最深的休眠状态;来自振动和阈值的误唤醒;额外的 I2C/SPI 能耗;用于滤波的固件复杂度。
由于系统始终用有源电子元件“监听”,待机功耗远高于应用所需。
如需对传感方案进行结构化对比,请阅读:加速度计与振动传感器之于 GPS 追踪器。
4. 优化方案:运动唤醒架构
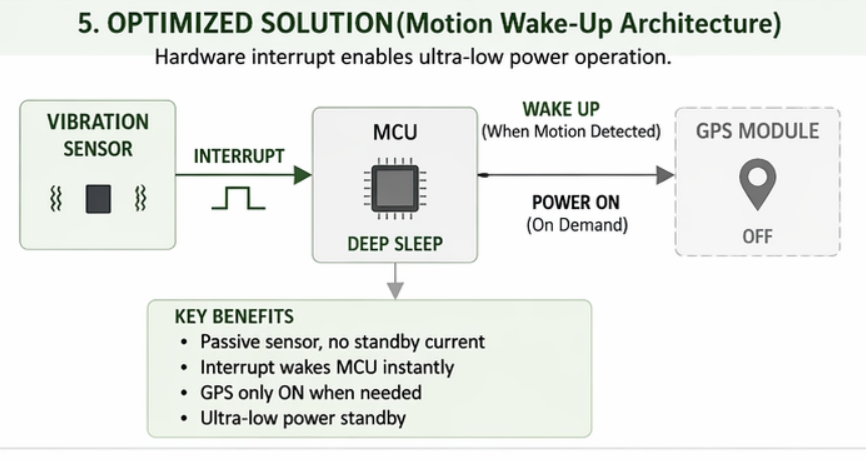
团队用基于振动的运动唤醒传感器取代以加速度计为核心的运动检测,作为主要硬件触发器。
新设计:振动传感器接在 MCU GPIO 中断上;MCU 空闲时处于超低功耗深度休眠;GPS 在待机时完全关闭;非必要外设门控关闭;采用事件驱动流程而非轮询。
发生运动时:传感器脉冲 → MCU 中断唤醒 → GPS 上电进行定位和上传 → 回到深度休眠。只有在确实需要追踪时才消耗电力。
这将持续感应从待机预算中移除,并在架构层面解决 GPS 追踪器的功耗问题。
如需分步了解运动唤醒概念,请参阅:低功耗 GPS 追踪器运动唤醒指南。
5. 系统架构(优化后)
6. 结果
在交付运动唤醒架构后,客户报告各项指标均有显著改善(代表性部署;实际结果取决于固件、电池和射频特性)。
• 待机功耗降低最高约 70%
• 服务间隔之间的现场使用寿命更长
• MCU 实现真正的深度休眠,空闲时系统预算处于微安级
• 更简单的固件和更少的有源元件
• BOM 更低,无需仅用于唤醒的高端 MEMS
• 更高的可靠性和更高的客户满意度
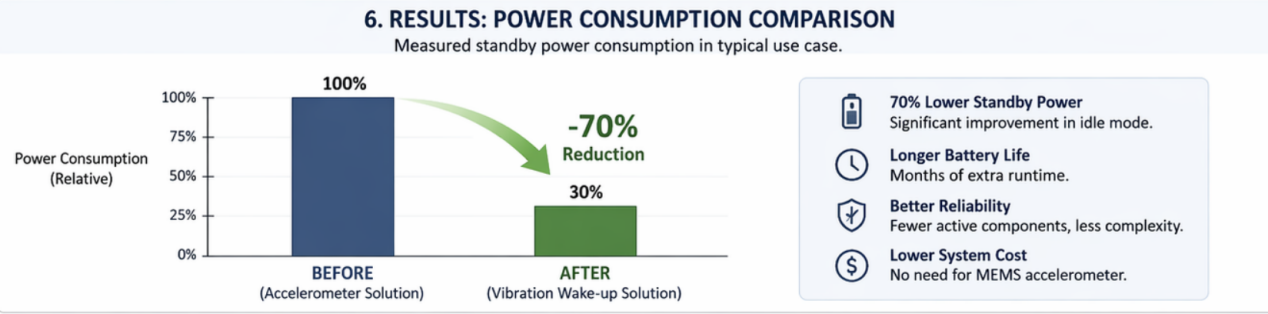
现在主要是在运动确认需要定位时才消耗电力——这开启了在旧待机模式下难以实现的应用场景。
7. 为何有效
大多数 GPS 追踪器只需要运动来触发启动——并不需要完整的运动分析。用硬件触发器取代持续感应:
• 消除空闲期间的基线耗电
• 简化硬件和软件
• 以更少的失效模式提高可靠性
• 契合真实产品需求:唤醒、定位、休眠
优化意味着让传感器类别与任务匹配——唤醒触发不需要与活动分类相同的子系统。
8. 推荐器件
该架构的一个实用器件是KD1902+全向振动传感器:被动路径约 50 nA 背景电流、易于产生脉冲的 GPIO 唤醒、紧凑型 SMD,以及 360° 灵敏度。
规格书与焊盘图:传感器模组中的 KD1902+ · 产品故事:KD1902+ 文章。
9. 结语
降低 GPS 追踪器功耗对竞争力至关重要。本案例表明,用运动唤醒传感器取代加速度计轮询,可以在保留客户期望的运动到 GPS 工作流的同时,延长电池寿命、简化设计并降低成本。
基于硬件的唤醒路径是下一代低功耗 GPS 追踪器的实用升级方案。
如需评估样机与集成帮助,联系金德泰(Kingdta)。
交互演示
下载产品 PDF
获取本文对应的规格说明书。
在您的下一款追踪器中用 KD1902+ 构建相同的运动唤醒路径。