GPS追踪器设计面临的挑战
设计低功耗GPS追踪器不只是降低电流——它需要在电池寿命、系统响应性与可靠的运动检测之间取得平衡。
电池寿命短
频繁更换电池增加维护成本,并限制了在偏远应用中的部署。
待机电流高
持续感应元件即使设备空闲时也在耗电。
固件复杂
基于加速度计的系统需要持续的数据处理与滤波算法。
频繁误唤醒
环境噪声或灵敏度设置不当可能触发不必要的系统激活。
这些局限使传统设计无法在真实部署中实现真正的超低功耗运行。
低功耗GPS设备的运动唤醒架构
运动唤醒架构消除了持续感应,实现真正的超低功耗运行。系统不持续监测运动,而是在发生物理运动事件前保持不活动。
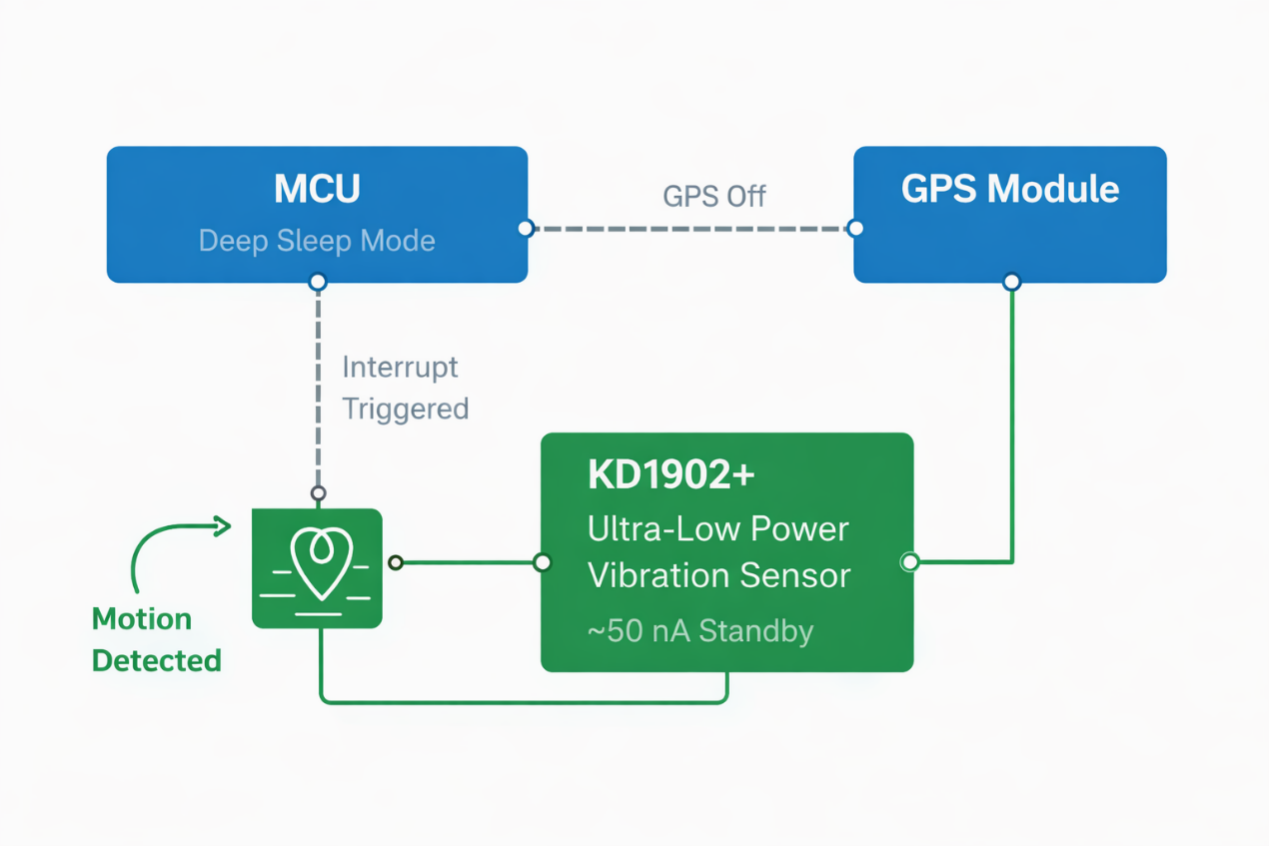
系统行为——空闲状态
- •空闲期间MCU保持深度休眠
- •GPS模组保持完全断电
- •振动传感器在运动时触发中断
当发生运动时
- →MCU立即唤醒
- →GPS模组被激活
- →发送位置数据
- →系统回到休眠
这种事件驱动设计显著降低待机功耗并延长电池寿命。该架构被广泛应用于现代低功耗GPS追踪设备。
加速度计与运动唤醒传感器对比
对比基于加速度计的感应与振动触发的唤醒,找出最高效的方案。
| 特性 | 加速度计 | 运动唤醒传感器 |
|---|---|---|
| 功耗 | 持续µA级 | 近零(nA级) |
| MCU状态 | 周期性活动 | 深度休眠 |
| 系统架构 | 轮询式 | 事件驱动 |
| 固件复杂度 | 高 | 低 |
| 误触发 | 常见 | 极少 |
| 成本 | 较高 | 较低 |
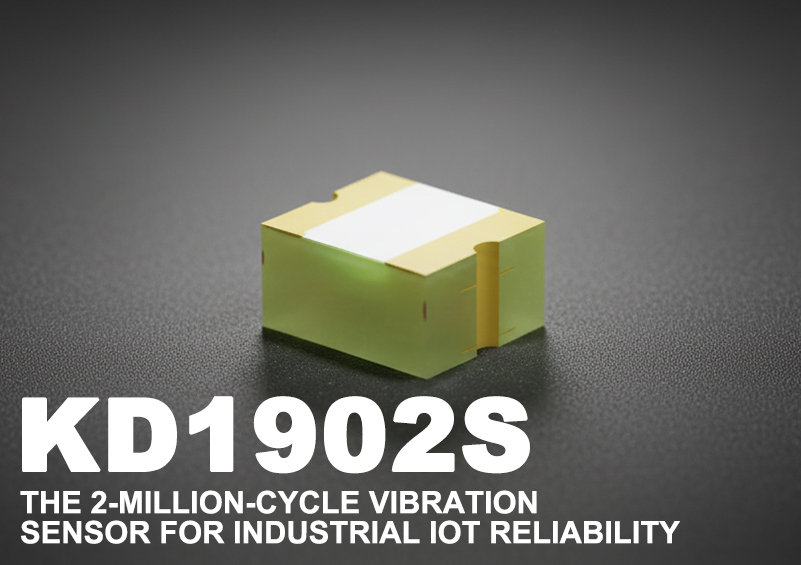
立即开始构建您的低功耗GPS追踪器
我们的工程团队提供参考设计、集成支持与评估样品,加速您的开发。