电池寿命是 GPS 追踪器设计中最关键的性能指标之一。无论部署在车队管理、资产追踪还是防盗系统中,设备通常被期望能在无需维护的情况下运行数月——甚至数年。
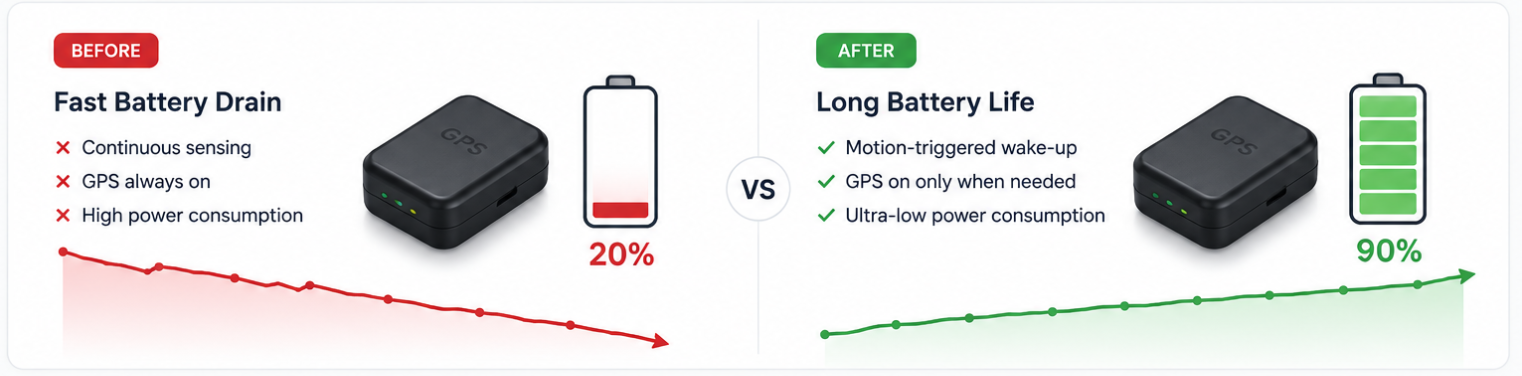
然而,许多 GPS 追踪器会遭遇意外的电池流失,即使设备大部分时间看似处于空闲状态。
这个问题并非由单一元件造成,而是由系统级设计决策引起——尤其是运动检测和待机行为的处理方式。
在本文中,我们将剖析电池流失的根本原因,并提供实用的工程解决方案,以显著延长电池寿命。
如果您想先比较传感方案,请阅读我们关于加速度计与振动传感器之于 GPS 追踪器的指南,然后将这些选择映射到您的待机预算中。
GPS 追踪器中究竟是什么在消耗电力?
在解决问题之前,了解电力究竟去了哪里很重要。
一个典型的 GPS 追踪器包括:GPS 模块;MCU(单片机);运动传感器(加速度计或振动传感器);通信模块(GSM / LTE / LoRa)。
其中,GPS 和通信模块在激活时耗电最多,而传感器和 MCU 则占据待机功耗的主要部分。
真正的问题并非峰值功耗——而是随时间持续的低量级耗电。
GPS 追踪器电池快速耗尽的常见原因
1. GPS 持续运行
GPS 模块激活时通常消耗数十毫安。常见问题包括:GPS 开启时间过长;频繁的位置更新;没有智能唤醒逻辑。即使是短暂的不必要启动,也会显著缩短电池寿命。
2. 始终开启的基于加速度计的运动检测
传统设计依赖 MEMS 加速度计:传感器持续供电;MCU 周期性读取运动数据;持续的信号处理。这产生了一个永远不会降到零的基线功耗。
3. MCU 无法进入真正的深度休眠
由于必须监测运动数据:MCU 按间隔唤醒;休眠周期被打断;后台任务继续运行。结果:待机电流保持在 µA–mA 范围。
4. 频繁的误唤醒
基于加速度计的系统常常受噪声干扰:路面振动;机械冲击;环境干扰。这导致不必要的 GPS 启动、增加的通信周期以及显著的能量浪费。
5. 基于轮询的系统架构
大多数传统设计遵循轮询模型:MCU 持续检查传感器数据;系统保持半激活状态;没有真正的空闲状态。这是电池流失的最大隐性原因之一。
延长电池寿命的工程方案
1. 采用事件驱动的系统设计
不再持续监测:系统在空闲时保持不活动;只在真正的事件发生时唤醒。这消除了不必要的处理和功耗。
2. 用运动唤醒传感器取代加速度计
更高效的方法是使用基于振动的唤醒传感器:无持续功耗;只在运动时产生中断;无需数据处理。这实现了近零待机电流。
完整对比请参阅加速度计与振动传感器之于 GPS 追踪器。
3. 启用真正的深度休眠模式
将系统设计为:MCU 保持深度休眠;无周期性轮询;由外部中断控制唤醒。这对超低功耗运行至关重要。
4. 优化 GPS 启动策略
只在需要时开启 GPS;降低定位频率;使用智能追踪间隔。这显著降低了激活状态下的功耗。
5. 最小化通信开销
批量传输数据;避免频繁的网络连接;优化协议使用。通信模块是主要的耗电来源。
更好的方法:运动唤醒架构
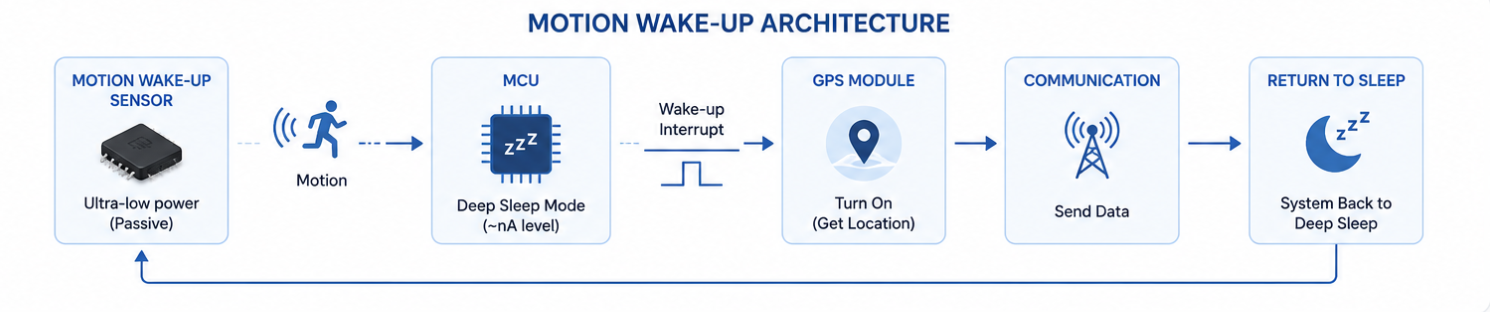
现代设计不再持续感应,而是采用运动唤醒架构:
空闲系统行为
传感器保持无源(传感路径实际无待机负载);MCU 保持深度休眠;GPS 模块保持关闭。
发生运动时
传感器产生硬件中断;MCU 立即唤醒;GPS 模块启动;数据被采集并传输;系统返回休眠。
这创建了一个真正的事件驱动系统。
我们的团队在运动唤醒方案页面总结了这一技术栈,并为硬件团队提供架构图。
实际影响
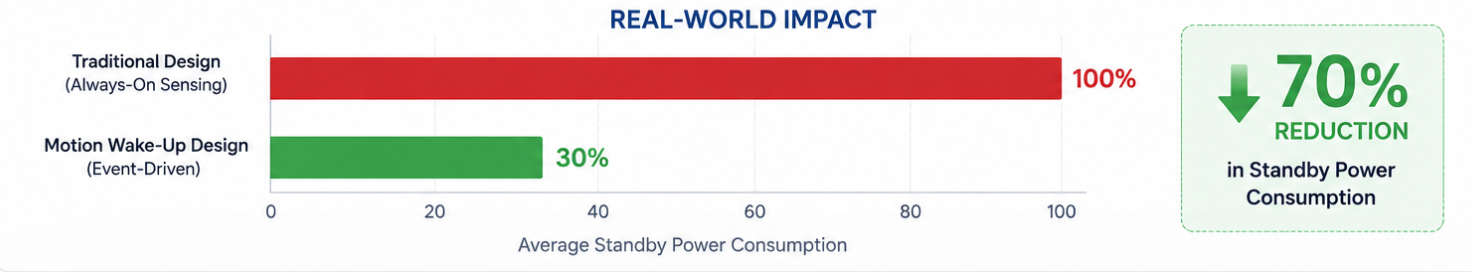
在实际应用中,切换到运动唤醒设计可实现:待机功耗降低最多 70%;电池寿命显著延长;固件复杂度降低;系统成本更低。
阅读我们GPS 追踪器功耗优化案例研究。
推荐方案
对于设计低功耗 GPS 追踪器的工程师而言,基于振动的传感器是高效之选。
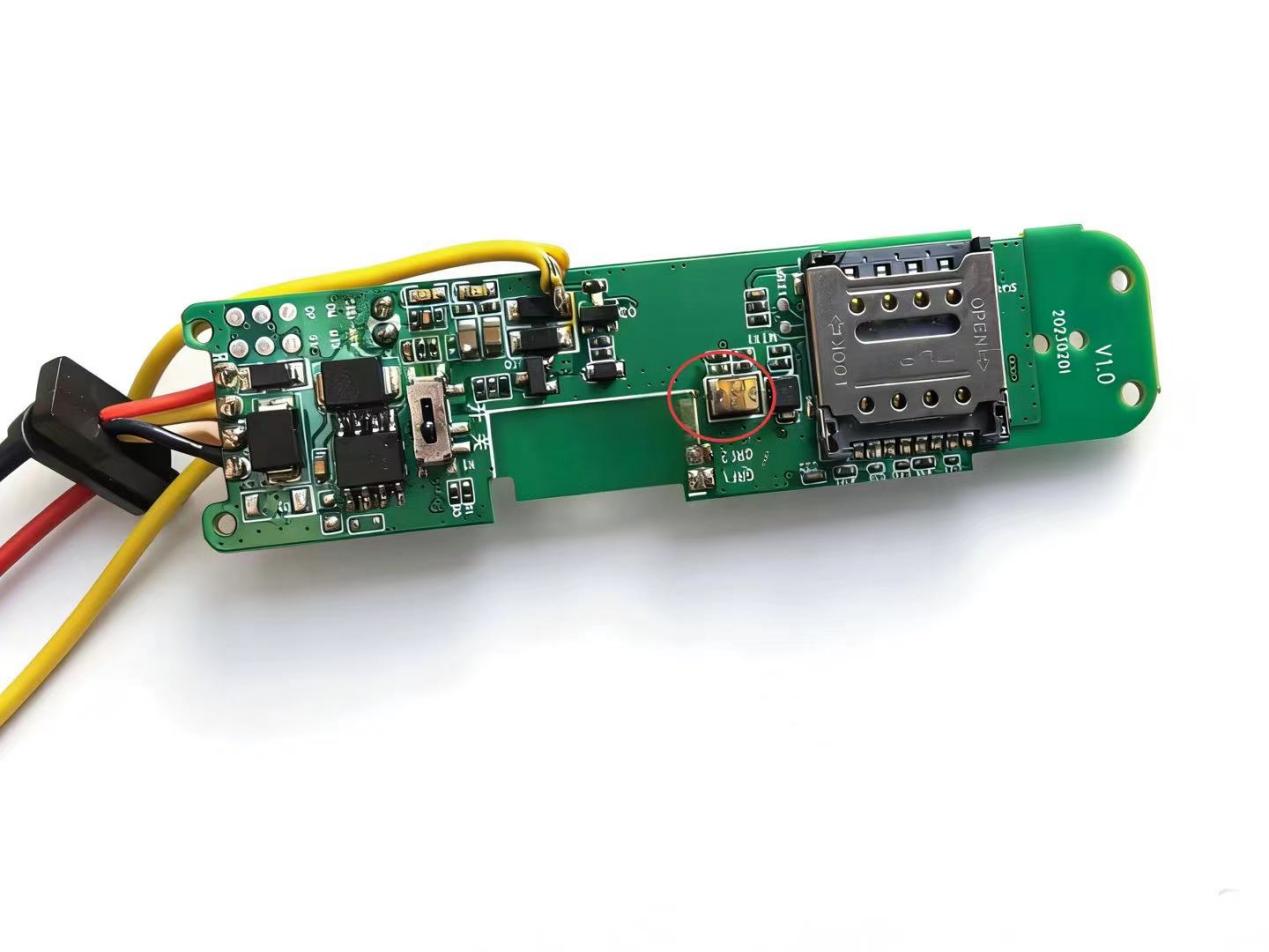
推荐器件:KD1902+
超低待机电流(约 50 nA 背景);无源工作;直接中断输出;易于 MCU 集成。
产品故事与限值:KD1902+ 文章 · 模组系列:传感器模组 · 更广的背景:低功耗 GPS 运动唤醒指南。
结语
GPS 追踪器的电池快速耗尽不只是元件问题——它主要是系统架构问题。
基于持续感应和轮询的传统设计天生低效。
通过采用运动唤醒架构,设计者可以消除不必要的待机功耗、实现真正的深度休眠运行,并显著延长电池寿命。
对于下一代 GPS 追踪设备,事件驱动设计至关重要。
探索产品,浏览雷达模组以获取互补的安全特性,或联系我们获取样品与集成支持。
交互演示
正在构建 GPS 追踪器、资产标签或车队设备?